Контакты
Меню

Внутренняя система
беспилотного судна.

Разработать внутреннюю систему беспилотной платформы для гидрографических работ.

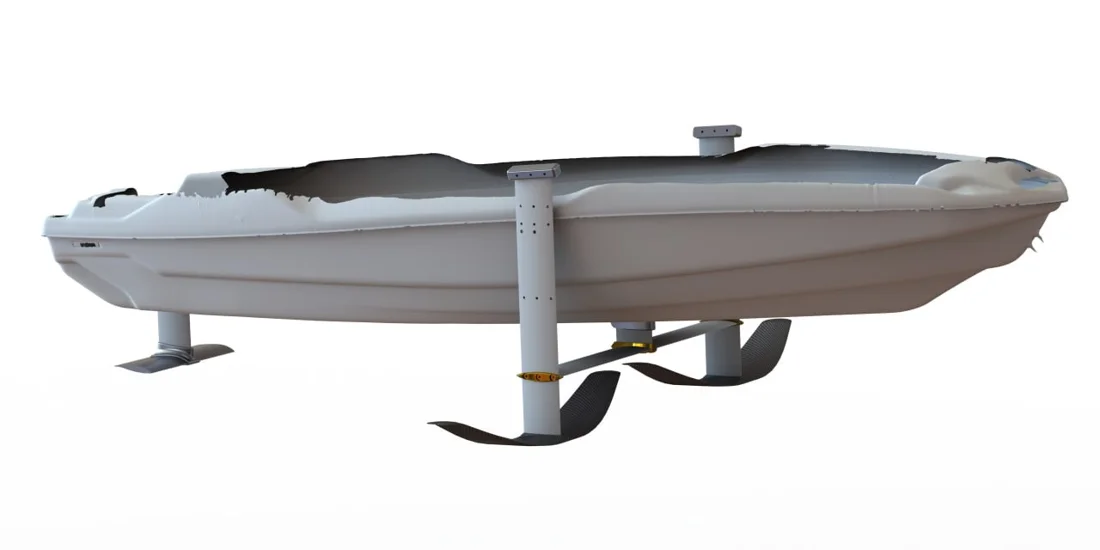
Беспилотное гидрографическое судно с внутренней системой разработки Fast Core

Управление гидрографическим судном

Реализованная разработка

Задача, вклад, результат

Задача
Разработать внутреннюю систему беспилотной платформы для гидрографических работ.
Наш вклад
Вся внутренняя часть: электроника, управление, связь, навигация и интеграция компонентов.
Результат
Внутренняя система судна с дистанционным управлением и движением по заданным точкам.

Что такое внутренняя система судна

Внутренняя система беспилотной платформы — это вся электроника и управление: вычислительный модуль, контроллеры исполнительных механизмов, связь, навигация, датчики, распределение питания и кабельная сеть. Задача — превратить набор узлов в единое изделие с предсказуемым поведением.

Ручной режим и движение по точкам

Дистанционное управление и автоматическое движение по заданным точкам — два разных режима с разными требованиями к надёжности. В ручном критичны задержка канала и понятность реакции, в автоматическом — точность определения положения и устойчивость алгоритма при отклонениях: ветер, течение, потеря сигнала.

Переход между режимами должен быть предсказуемым: оператор всегда понимает, кто управляет судном в данный момент.

Что проверяется перед выходом на воду

  • поведение при потере связи — удержание позиции, остановка или возврат по программе;
  • контроль заряда и корректное завершение работы;
  • герметичность отсеков и защита разъёмов;
  • устойчивость к вибрации и влажности;
  • журналирование: что произошло, если система повела себя не так, как ожидалось.

Похожая задача —
обсудим.

Укажите исходные данные. Уточним требования и предложим следующий шаг. Файлы можно отправить на почту; закрытые материалы — после согласования условий.

Уточнить условия проекта необязательно

Контактные данные используем для обсуждения вашей задачи. Рекламную рассылку не подключаем.

Смотрите также